
- Página inicial
- guia de compra
- cadeira de rodas
cadeira de rodas
Cadeira de rodas: Um guia técnico
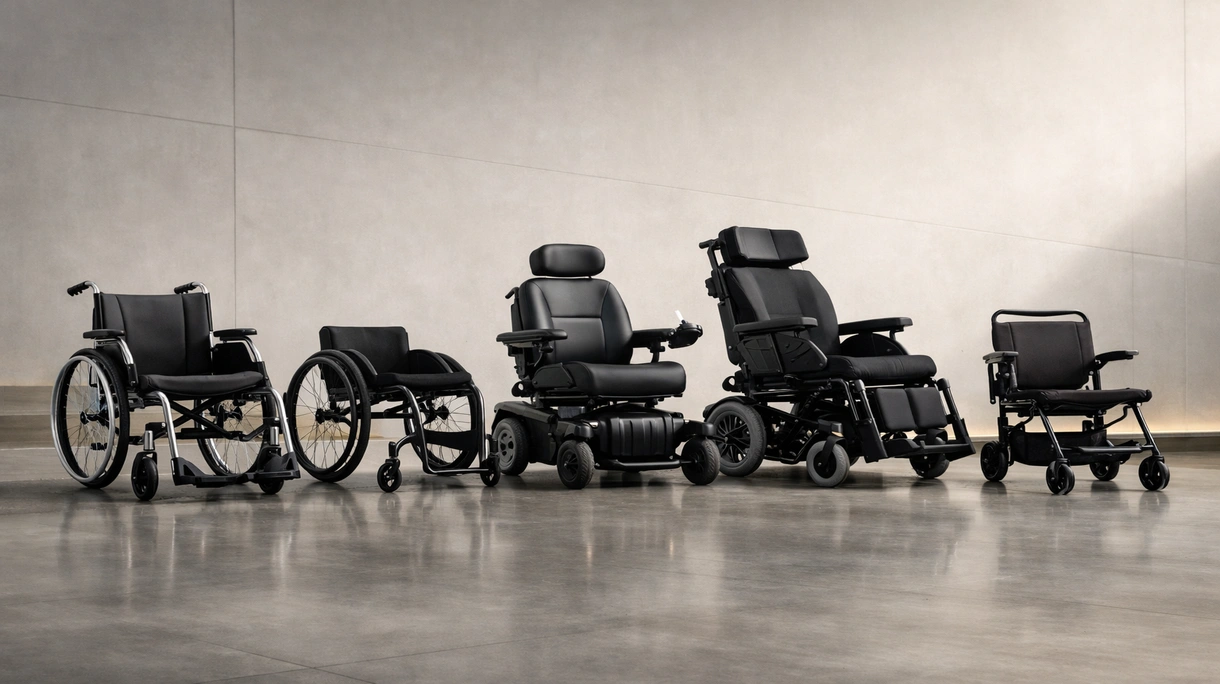
4 Critérios para escolher a sua cadeira de rodas
Gestão da Integridade dos Tecidos
As almofadas de assento e os materiais do encosto devem prevenir úlceras por pressão avançadas através de uma distribuição hidrostática de peso especializada e da absorção da humidade.
Geometria de Suporte Postural
O ajuste preciso da altura do assento ao chão e do ângulo do encosto garante o alinhamento da coluna, facilitando transferências seguras do paciente durante as atividades.
Certificação de Durabilidade da Estrutura
A conformidade com as normas internacionais e requisitos de segurança garante a integridade estrutural sob capacidades de peso máximo para uso clínico a longo prazo.
Eficiência de Mobilidade em Múltiplas Superfícies
O design de rodízios de elevado desempenho e a otimização da resistência ao rolamento reduzem o esforço físico do cuidador e aumentam a independência do paciente em diversos pisos médicos.
Tecnologias disponíveis e vantagens
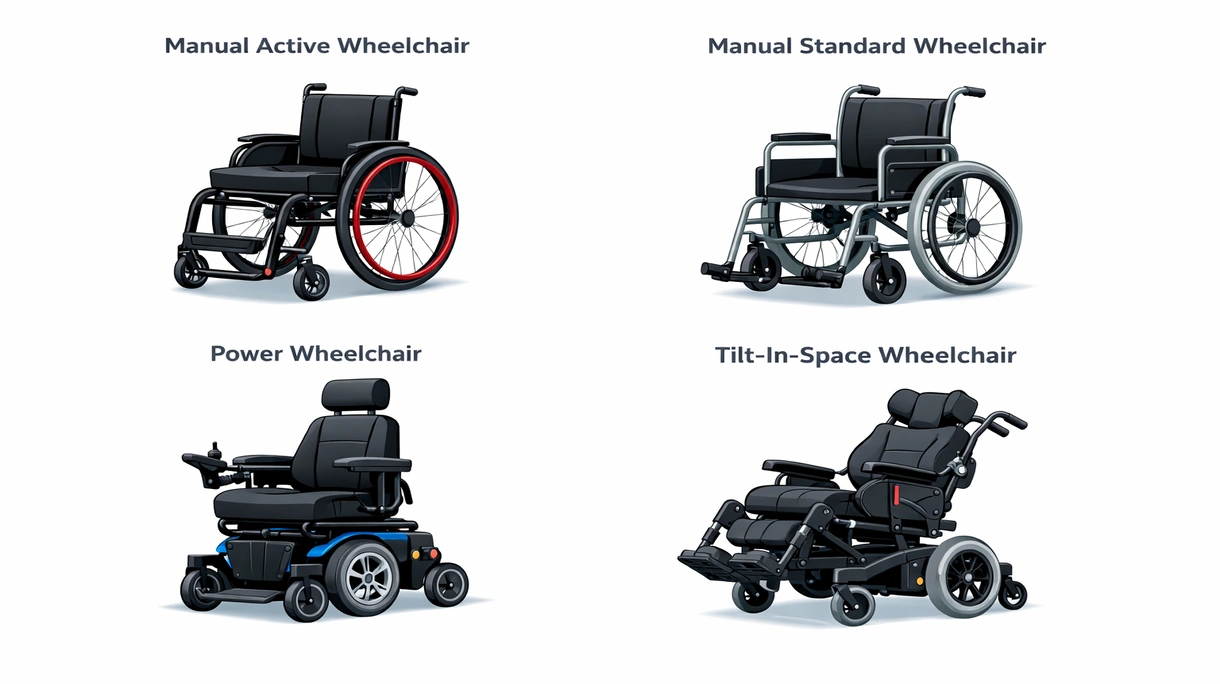
Sistemas Manuais Ativos
Comparativo Técnico: Estruturas ultra-leves de titânio ou fibra de carbono proporcionam uma elevada reatividade em comparação com os modelos de aço padrão, otimizando a transferência de energia durante a autopropulsão.
Compromissos Operacionais Manuais
Estes modelos maximizam a autonomia do paciente e a saúde cardiovascular, mas exigem uma força significativa nos membros superiores e oferecem suporte limitado para necessidades posturais complexas.
Sistemas de Mobilidade Elétrica
Comparativo Técnico: Controladores de condução inteligentes e motores sem escovas (brushless) oferecem binário e precisão superiores em comparação com as estruturas manuais, integrando controlo ambiental e funcionalidade de basculação elétrica (tilt-in-space).
Compromissos Operacionais Elétricos
Estes equipamentos abordam deficiências motoras graves e previnem a fadiga secundária, embora impliquem custos de manutenção mais elevados, maior peso e requisitos de infraestrutura para carregamento de baterias.
Configurações de Basculação (Tilt-In-Space)
Comparativo Técnico: Mecanismos dinâmicos de redistribuição de pressão deslocam o peso sem alterar os ângulos da anca, superando as poltronas reclináveis padrão na gestão clínica da hipotensão ortostática crónica e da integridade da pele.
Compromissos Operacionais de Posicionamento
Estes sistemas são vitais para pacientes sem controlo de tronco para prevenir o cisalhamento, embora estas unidades sejam volumosas e menos portáteis para o transporte.
6 conselhos de especialistas
Priorize estruturas modulares que permitam ajustes significativos de largura e profundidade do assento para acomodar populações de pacientes e tamanhos variáveis.
Selecione equipamentos com superfícies de estofos antimicrobianos que cumpram protocolos rigorosos de desinfecção de nível hospitalar para minimizar riscos de contaminação cruzada durante a utilização.
Exija acordos de nível de serviço (SLA) abrangentes que incluam inspeções de segurança anuais e substituição rápida de peças para minimizar o tempo de inatividade clínica.
Avalie o custo total de propriedade calculando a vida útil da bateria e a durabilidade dos componentes, em vez de se focar apenas no preço inicial.
Verifique sempre a certificação técnica para garantir a conformidade com as normas locais de segurança e a durabilidade a longo prazo.
Padronize tipos específicos de pneus e rodízios para agilizar a gestão de inventário e reduzir os requisitos de ferramentas especializadas para as equipas de manutenção.
Inovações e Tendências
Esta tecnologia permite benefícios fisiológicos, como a melhoria da densidade óssea e da circulação, ao mesmo tempo que potencia a interação social do paciente e a ergonomia no local de trabalho.
Sensores integrados rastreiam padrões de utilização e necessidades de manutenção, permitindo que os gestores das unidades otimizem a utilização da frota e a segurança do paciente.
Este processo permite a produção de componentes de assento específicos para o paciente que correspondem perfeitamente aos contornos anatómicos individuais para o alívio da pressão.
Estas fontes de energia estão a emergir para proporcionar uma maior autonomia operacional e um reabastecimento mais rápido em comparação com as baterias tradicionais de chumbo-ácido.
* Os preços não incluem impostos, transporte, taxas alfandegárias, nem custos adicionais associados às opções de instalação e de ativação do serviço. Os preços são meramente indicativos e podem variar em função dos países, do custo das matérias-primas e das taxas de câmbio.
Sobre a MedicalExpo
MedicalExpo é um marketplace que oferece aos intervenientes B2B uma experiência completa, desde o sourcing de produtos à compra. MedicalExpo é uma entidade do VirtualExpo Group.
É comprador?